


Systémy riadenia elektrických vozidiel, ako kľúčový systém elektrických vozidiel, sa výrazne líšia od systémov riadenia vozidiel-poháňaných palivom. Sú rozdelené hlavne do troch kategórií: elektrický posilňovač riadenia (EPS), elektro-hydraulický posilňovač riadenia (EHPS) a riadenie-po-káblovom riadení (SBW). Každý typ má odlišné princípy fungovania, výhody, nevýhody a rozsah použitia. Tento článok sa zaoberá zložením a princípmi fungovania týchto troch systémov riadenia pre elektrické vozidlá.
I. Elektrický posilňovač riadenia (EPS)
EPSje v súčasnosti najčastejšie používaným systémom riadenia v elektrických vozidlách. Na podporu riadenia využíva elektromotor, ktorý nahrádza tradičný hydraulický posilňovač riadenia (HPS).

1. Zloženie EPS
EPS pozostáva hlavne z nasledujúcich komponentov:
(1) Snímač krútiaceho momentu: Zisťuje krútiaci moment a smer otáčania volantu (zámer vodiča).
(2) Snímač uhla natočenia volantu: Monitoruje uhol natočenia volantu (v niektorých systémoch integrovaný do snímača krútiaceho momentu).
(3) Snímač rýchlosti vozidla: Poskytuje signály rýchlosti vozidla (na dynamické nastavenie úrovne podpory riadenia).
(4) Elektronická riadiaca jednotka (ECU): Spracúva údaje zo senzorov v reálnom čase a vypočítava potrebnú podporu riadenia.
(5) Pomocný motor-: Zvyčajne bezkomutátorový jednosmerný motor (BLDC), ktorý prenáša krútiaci moment na stĺpik riadenia alebo hrebeň pomocou redukčného mechanizmu (napr. šnekový prevod).
(6) Mechanizmus redukcie: Zosilňuje krútiaci moment motora na pohon systému riadenia.
2. Princíp činnosti EPS
(1) Zistenie zámeru vodiča Keď vodič otočí volantom, snímač krútiaceho momentu meria torzný moment hriadeľa riadenia a snímač uhla natočenia volantu zaznamená uhol natočenia volantu, pričom oba vysielajú signály do ECU. Signály rýchlosti vozidla sú na vstupe synchrónne (napr. pri nízkych rýchlostiach je potrebná väčšia asistencia a pri vysokých rýchlostiach je pomoc znížená, aby sa zvýšila stabilita).
(2) ECU vypočítava požiadavku na asistenciu ECU vypočítava cieľovú asistenciu na základe krútiaceho momentu, rýchlosti vozidla a dokonca stavu vozidla (napr. uhol naklonenia v niektorých špičkových- modeloch) a vydáva signál PWM na ovládanie motora. Príklady algoritmov:
Parkovanie pri nízkej{0}}rýchlosti: Výkonný-motor poskytuje vysoký krútiaci moment (pre ľahké riadenie).
Jazda vysokou{0}}rýchlosťou: Asistencia je znížená (s cieľom zlepšiť pocit z cesty a vyhnúť sa nadmernej{1}}citlivosti).
(3) Motor vykonáva podporu riadeniaMotor prenáša silu na stĺpik riadenia cez redukčný mechanizmus (napr. závitovkový prevod, remeň) alebo priamo poháňa hrebeň (medzi rôznymi typmi EPS existujú štrukturálne rozdiely, pozri nižšie). Smer podpory motora je konzistentný so smerom riadenia vodiča (posúdené podľa polarity snímača krútiaceho momentu).
(4) Spätná väzba a korekciaSystém nepretržite monitoruje krútiaci moment volantu a skutočný uhol natočenia volantu, pričom dynamicky upravuje výkon motora, aby sa dosiahol uzavretý{1}}kontrolný okruh a zabránilo sa nadmernej-pomoci alebo oneskoreniu.
3. Klasifikácia a rozsah použitia EPS
Na základe rôznych inštalačných polôh motora možno EPS rozdeliť do nasledujúcich typov:
| Typ | Poloha motora | Použiteľné modely vozidiel | Vlastnosti |
|---|---|---|---|
| C-EPS (stĺpcový-typ EPS) | Namontované na stĺpiku riadenia | Kompaktné autá, mikro autá | Jednoduchá štruktúra, nízke náklady, ale nízky výstup pomoci |
| P-EPS (EPS pastorkového{1}}typu) | Namontované na pastorku riadenia | Kompaktné/stredné autá | Mierna pomoc, dobre{0}}vyvážený výkon |
| R-EPS (Rack-typ EPS) | Priamo poháňa hrebeň riadenia | Veľké a stredné-autá, SUV | Vysoký výkon asistencie, rýchla odozva, vhodné pre ťažké{0}}vozidlá |
| DP-EPS (dvojpastorkový EPS) | Dva motory poháňajú pastorok a hrebeň | Vysoko{0}}výkonné autá, luxusné autá | Presnejšie riadenie, lepšia dynamická odozva |
4. Výhody a nevýhody EPS
Výhody
(1) Vysoká energetická účinnosť, šetrný k-dojazdu: EPS, poháňaný priamo elektromotorom, nevyžaduje hydraulické čerpadlo a má extrémne nízke straty energie (tradičné HPS nepretržite spotrebúva energiu motora). V prípade elektrických vozidiel môže ušetrená energia nepriamo zvýšiť dojazd (optimalizácia energetickej účinnosti približne o 3 až 5 %).
(2) Flexibilne nastaviteľný posilňovač riadenia: Úroveň asistencie možno dynamicky nastavovať pomocou softvéru, aby sa prispôsobila rôznym scenárom (napr. ľahké riadenie pri nízkych rýchlostiach, stabilné riadenie pri vysokých rýchlostiach) a dokonca podporuje prispôsobené režimy jazdy (šport/komfort).
(3) Jednoduchá konštrukcia, nízke náklady na údržbu: Eliminuje hydraulický olej, čerpadlá, potrubia a ďalšie komponenty, čím sa znižuje riziko úniku oleja a potreba následnej údržby.
(4) Silná prispôsobivosť k životnému prostrediu: Neovplyvnená extrémnymi teplotami (hydraulický olej hustne pri nízkych teplotách v hydraulických systémoch, čo vedie k oneskoreniu riadenia).
(5) Podpora pokročilých asistenčných systémov vodiča (ADAS): Kompatibilné s funkciami ADAS, ako je udržiavanie v jazdnom pruhu a automatické parkovanie.
Nevýhody
(1) Slabá spätná väzba na ceste: Simulovaný pocit z jazdy pri elektrickej asistencii je menej prirodzený ako pri hydraulických systémoch.
(2) Závislosť od spoľahlivosti elektronického riadiaceho systému: Poruchy motora, snímačov alebo riadiaceho softvéru môžu spôsobiť náhlu stratu pomoci (hoci sú zavedené redundantné návrhy, riziká stále existujú).
(3) Nedostatočná pomoc pri vysokom-zaťažení: Motory s vysokým{2}}výkonom sú drahé a niektoré modely s nízkou cenou-môžu mať nedostatočnú pomoc pri extrémnych pracovných podmienkach (napr. pri riadení pri státí).
II. Elektro-hydraulický posilňovač riadenia (EHPS)
Kvôli veľkému zaťaženiu elektrických nákladných vozidiel a potrebe silnejšieho posilňovača riadenia využívajú niektoré modely elektro-hydraulický posilňovač riadenia (EHPS), ktorý predstavuje technológiu elektronického riadenia na základe tradičného hydraulického posilňovača riadenia (HPS) na zlepšenie energetickej účinnosti a ovládateľnosti.
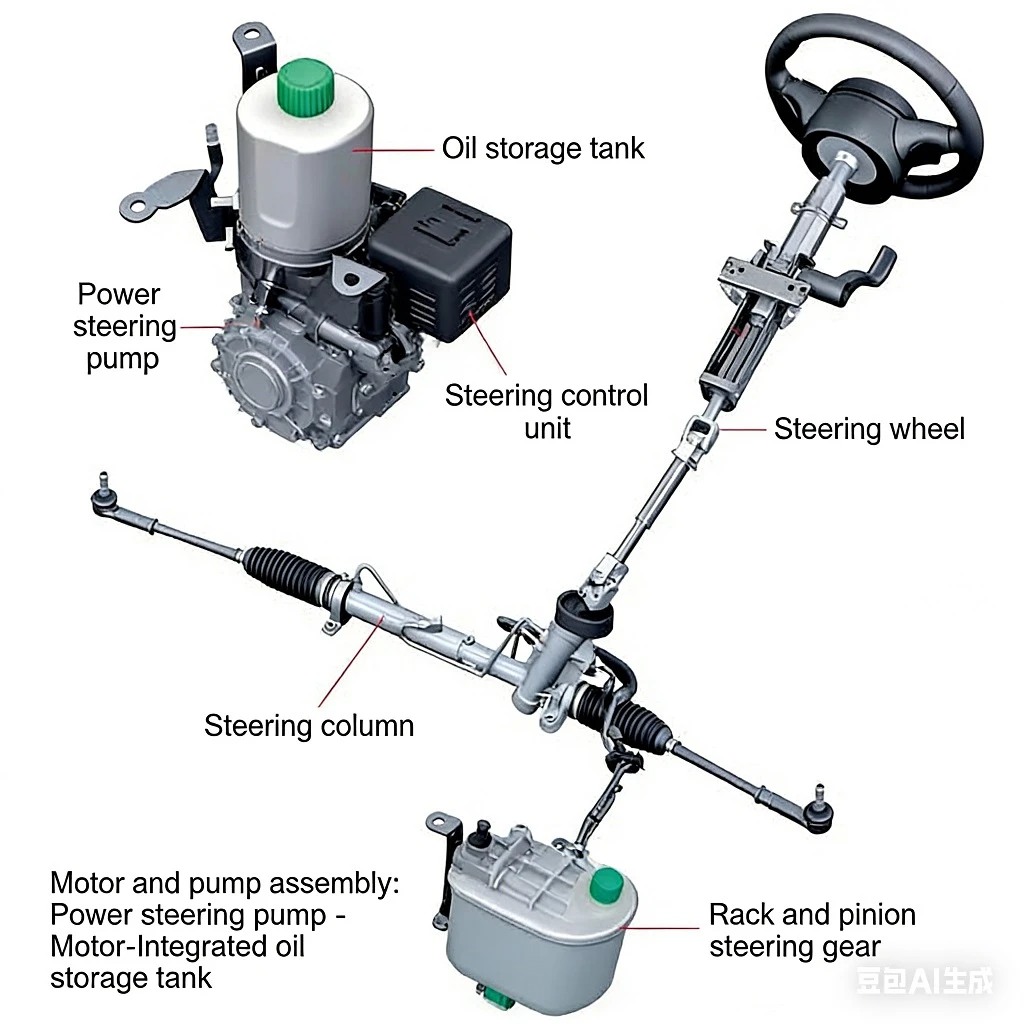
1. Zloženie EHPS
Systém EHPS pozostáva hlavne z nasledujúcich komponentov:
(1) Elektro-hydraulické čerpadlo (nahrádza tradičné motorové-hydraulické čerpadlo) Poháňané elektrickým motorom a fungujúcim nezávisle od motora je vhodné pre elektrické vozidlá. Zvyčajne používa bezkomutátorový jednosmerný motor (BLDC) alebo synchrónny motor s permanentným magnetom (PMSM) na zlepšenie energetickej účinnosti.
(2) Pomocný mechanizmus-hydraulického pohonu (ozubnica a pastorok alebo recirkulačné guľôčkové riadenie)Podobné ako HPS, ale hydraulický tlak je presne nastavený elektronickým riadiacim systémom.
(3) Elektronická riadiaca jednotka (ECU) Nastavuje rýchlosť otáčania a tlak elektro-hydraulického čerpadla podľa signálov, ako sú rýchlosť vozidla a krútiaci moment riadenia.
(4) Hydraulická nádrž, hydraulické potrubia, riadiaci ventilRovnaký ako tradičný HPS, zodpovedný za skladovanie a riadenie prietoku hydraulického oleja.
2. Pracovný princíp EHPS
(1) Zber signálu Keď vodič otočí volantom, snímač krútiaceho momentu na volante zistí zámer vodiča riadiť (veľkosť a smer riadiacej sily). Snímač rýchlosti vozidla poskytuje informácie o aktuálnej rýchlosti vozidla (viac asistencie pri nízkych rýchlostiach, menej asistencie pri vysokých rýchlostiach).
(2) ECU vypočítava požadovanú asistenciu Na základe údajov, ako je krútiaci moment, rýchlosť vozidla a uhol natočenia volantu, ECU vypočítava vhodný hydraulický tlak a riadi rýchlosť otáčania elektro-hydraulického čerpadla.
Nízke rýchlosti (napr. parkovanie): Motor beží pri vysokej rýchlosti, aby poskytoval veľký prietok hydraulického oleja pre riadenie bez námahy.
Vysoké rýchlosti: Motor sa spomaľuje, aby sa znížila pomoc, zlepšila sa „stabilita“ volantu a zlepšila sa jazdná stabilita.
(3) Elektro-hydraulické čerpadlo dodáva tlakMotor poháňa hydraulické čerpadlo, ktoré stláča hydraulický olej a dodáva ho do riadiaceho ventilu riadenia. Podľa smeru krútiaceho momentu volantu riadiaci ventil vedie hydraulický olej do zodpovedajúcej komory hydraulického valca, pričom tlačí hrebeň alebo tiahlo riadenia, aby sa dosiahol pomoc pri riadení.
Nízka rýchlosť/vysoké zaťaženie: Zvýšte hydraulický tlak, aby ste zvýšili podporu pre jednoduchšie riadenie.
Vysoká rýchlosť/bez zaťaženia: Znížte hydraulický tlak, aby ste znížili asistenciu a zlepšili jazdnú stabilitu.
(4) Cirkulácia hydraulického oleja Po dokončení pomoci prúdi hydraulický olej späť do nádrže a vytvára tak uzavretú-cirkuláciu.
3. Výhody a nevýhody EHPS
Výhody
(1) Asistent vysokého-krútiaceho momentu: Vhodné pre ťažké-nákladné elektrické nákladné vozidlá a úžitkové vozidlá, pričom poskytuje väčšiu silu riadenia ako EPS.
(2) Vysoká spoľahlivosť: Vyspelý hydraulický systém funguje stabilne v extrémnych pracovných podmienkach (napr. nízka teplota, vysoké zaťaženie).
(3) Stredné náklady: Hospodárnejšie ako EPS (vybavené vysoko-motorom s vysokým výkonom + redukčným mechanizmom) a energeticky-účinnejšie ako tradičné HPS.
Nevýhody
(1) Relatívne vysoká spotreba energie: Elektro-hydraulické čerpadlo beží nepretržite a spotrebuje viac energie ako EPS (ale energeticky-účinnejšie ako tradičné HPS).
(2) Komplexná štruktúra: Vyžaduje hydraulické potrubia, zásobníky a ďalšie komponenty s o niečo náročnejšou údržbou ako EPS.
(3) Mierne pomalá odozva: Rýchlosť dynamického nastavenia hydraulického systému je o niečo nižšia ako rýchlosť EPS.
III. Riadenie-po-kábli (SBW)
Riadenie-po-kábli (SBW)je budúcim smerom vývoja riadiacich systémov. Úplne eliminuje mechanické spojenie medzi volantom a kolesami a pri ovládaní riadenia sa úplne spolieha na elektrické signály.
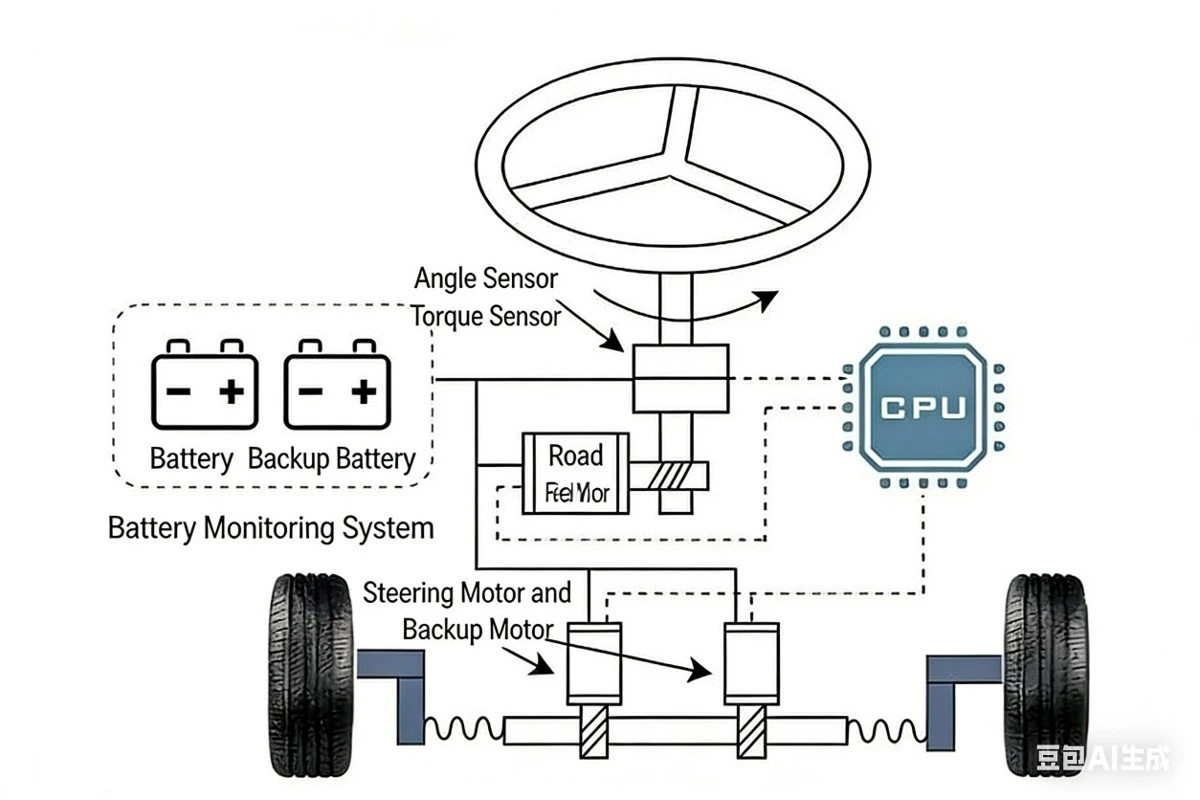
1. Zloženie SBW
Systém SBW pozostáva hlavne z nasledujúcich komponentov:
(1) Modul volantu Zodpovedný za detekciu zámeru vodiča za volantom a simuláciu spätnej väzby pocitu z vozovky, vrátane: snímača krútiaceho momentu/uhlu volantu, motora spätnej väzby pocitu z vozovky a elektronickej riadiacej jednotky volantu.
(2) Modul výkonu riadenia Zodpovedá za riadenie riadenia kolesa, ktorý nahrádza tradičný stĺpik riadenia a mechanizmus hrebeňa a pastorka, vrátane: motora vykonávania riadenia, snímača uhla riadenia a redukčného mechanizmu (napr. guľôčkovej skrutky alebo súpravy ozubených kolies).
(3) Elektronická riadiaca jednotka (ECU) "Mozog" SBW, zodpovedný za spracovanie signálu a koordináciu systému, vrátane: hlavnej ECU a redundantnej ECU.
(4) Redundantný bezpečnostný systém Na zaistenie bezpečnosti musí byť SBW vybavený viacerými zálohami vrátane: duálneho-napájacieho zdroja, duálnych komunikačných kanálov a mechanického núdzového zálohovania.
2. Pracovný princíp SBW
(1) Zber signálu (modul volantu)
Snímač krútiaceho momentu/uhlu: Zisťuje silu a uhol natočenia volantu vodiča a premieňa ich na elektrické signály.
Signály, ako je rýchlosť vozidla a uhlová rýchlosť: Získajte stav vozidla (napr. údaje ESP, ABS) cez zbernicu CAN na výpočet optimálnej odozvy riadenia.
(2) Elektronické ovládanie (rozhodovanie-ECU)
Hlavná ECU: Vypočítava cieľový uhol natočenia volantu (dynamicky upravuje pomer riadenia v kombinácii s rýchlosťou vozidla, jazdným režimom atď.) a intenzitu spätnej väzby pocitu z vozovky (simuluje silu interakcie medzi pneumatikami a povrchom vozovky) na základe signálov snímačov.
Redundantná ECU: Monitoruje hlavný systém v reálnom čase a po zistení poruchy (napr. strata signálu, abnormalita motora) okamžite prevezme alebo aktivuje núdzový režim.
(3) Riadenie (pohon kolies) Motor riadenia (zvyčajne bezkomutátorový motor s vysokým-krútiacim momentom) priamo poháňa hrebeň alebo otočný kĺb, aby tlačil kolesá do otáčania. Snímač polohy spätne podáva skutočný uhol natočenia kolies v reálnom čase, aby sa dosiahla uzavretá-smyčka riadenia a zabezpečila sa presné vykonanie pokynov ECU.
(4) Simulácia pocitu z vozovky (spätná väzba od volantu) Motor spätnej väzby od volantu aplikuje na volant programovateľný odpor, aby simuloval mechanický pocit z vozovky tradičných systémov riadenia (napr. hrbole, zmeny priľnavosti pneumatík).
3. Výhody a nevýhody SBW
Výhody
(1) Žiadne mechanické spojenie: Zlepšuje flexibilitu usporiadania podvozku a zväčšuje vnútorný priestor.
(2) Variabilný prevod riadenia: Uhol natočenia volantu a uhol natočenia volantu možno voľne nastaviť (napr. citlivejší volant pri nízkych rýchlostiach, stabilnejší pri vysokých rýchlostiach).
(3) Dokonale prispôsobené na autonómne riadenie: Riadenie možno plne ovládať počítačom bez zásahu vodiča.
(4) Bezpečnejšia ochrana pred kolíziou: Žiadny stĺpik riadenia, ktorý v prípade kolízie nezasahuje do priestoru vodiča.
Nevýhody
(1) Vysoká cena: Vyžaduje si vysokú-spoľahlivosť elektronických komponentov a redundantných systémov.
(2) Regulačné obmedzenia: V súčasnosti niektoré krajiny vyžadujú zachovanie čiastočných mechanických záloh (napr. systém SBW od Toyoty si stále zachováva núdzové spojenie spojky).
(3) Akceptácia spotrebiteľom: Niektorí používatelia majú pochybnosti o metóde riadenia „bez mechanického spojenia“.
IV. Zhrnutie
Tento článok predstavuje tri rôzne typy systémov riadenia pre elektrické vozidlá a ich princípy fungovania. Vzhľadom na veľké zaťaženie riadenia elektrických nákladných vozidiel je EHPS (Electro-hydraulický posilňovač riadenia) v súčasnosti stále hlavným riešením, ktoré dosahuje dobrú rovnováhu medzi intenzitou asistencie, spoľahlivosťou a nákladmi. S vývojom vysokovýkonnej technológie EPS však môžu niektoré elektrické nákladné vozidlá v budúcnosti prejsť na EPS alebo hybridné systémy riadenia. V súčasnosti je EPS stále cenovo-najefektívnejším riešením a je široko používaný. Budúcnosť systémov riadenia elektrických vozidiel sa bude vyvíjať z EPS (Electric Power Steering) na SBW (Steer-By{8}}Wire) a SBW sa stane hlavným prúdom vďaka svojej vyššej flexibilite a kompatibilite s autonómnym riadením.